
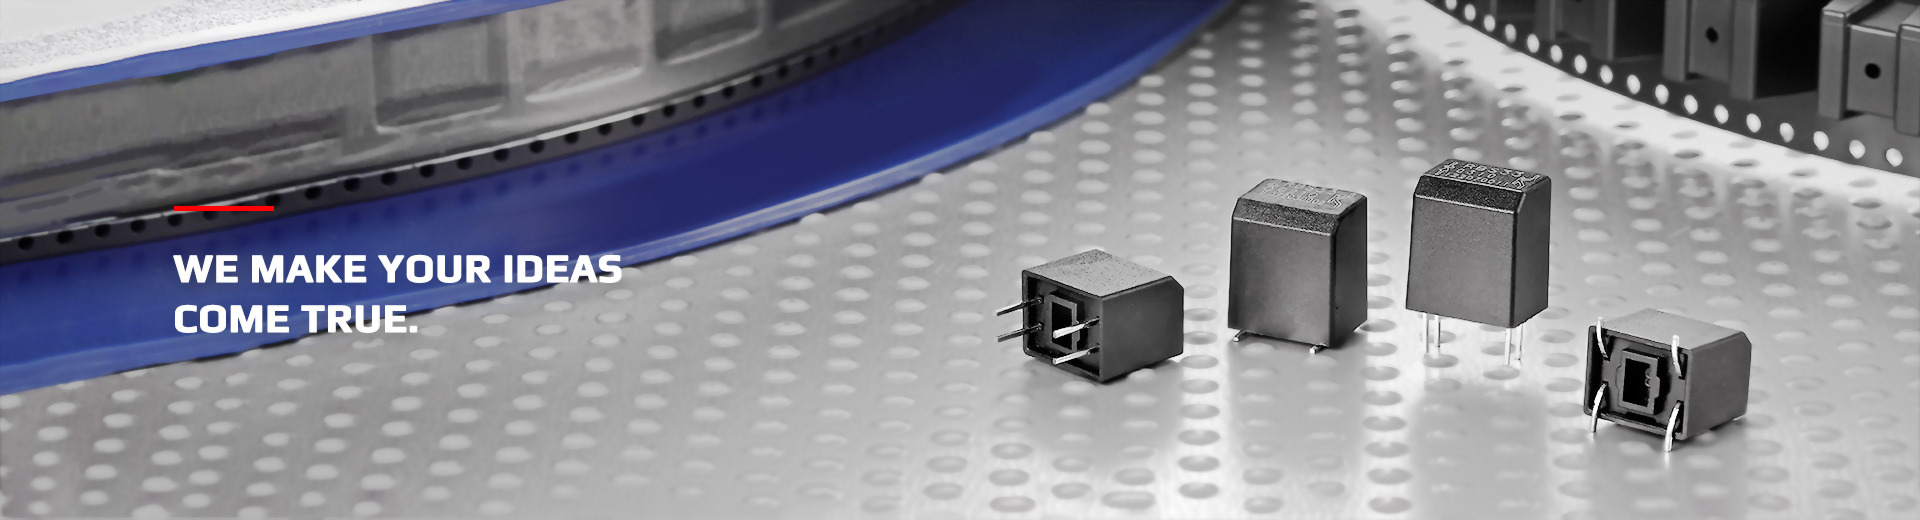
大角度狀態判斷
固定角度傾斜開關
適合確認是否進入大角度翻覆狀態,提供簡單明確的 ON / OFF 狀態判斷。
翻覆判斷 × 異常姿態 × 智慧家電
介紹掃地機器人如何利用姿態與傾斜訊號判斷翻覆、卡住或異常傾斜,作為停機、告警與錯誤復歸的輔助條件。
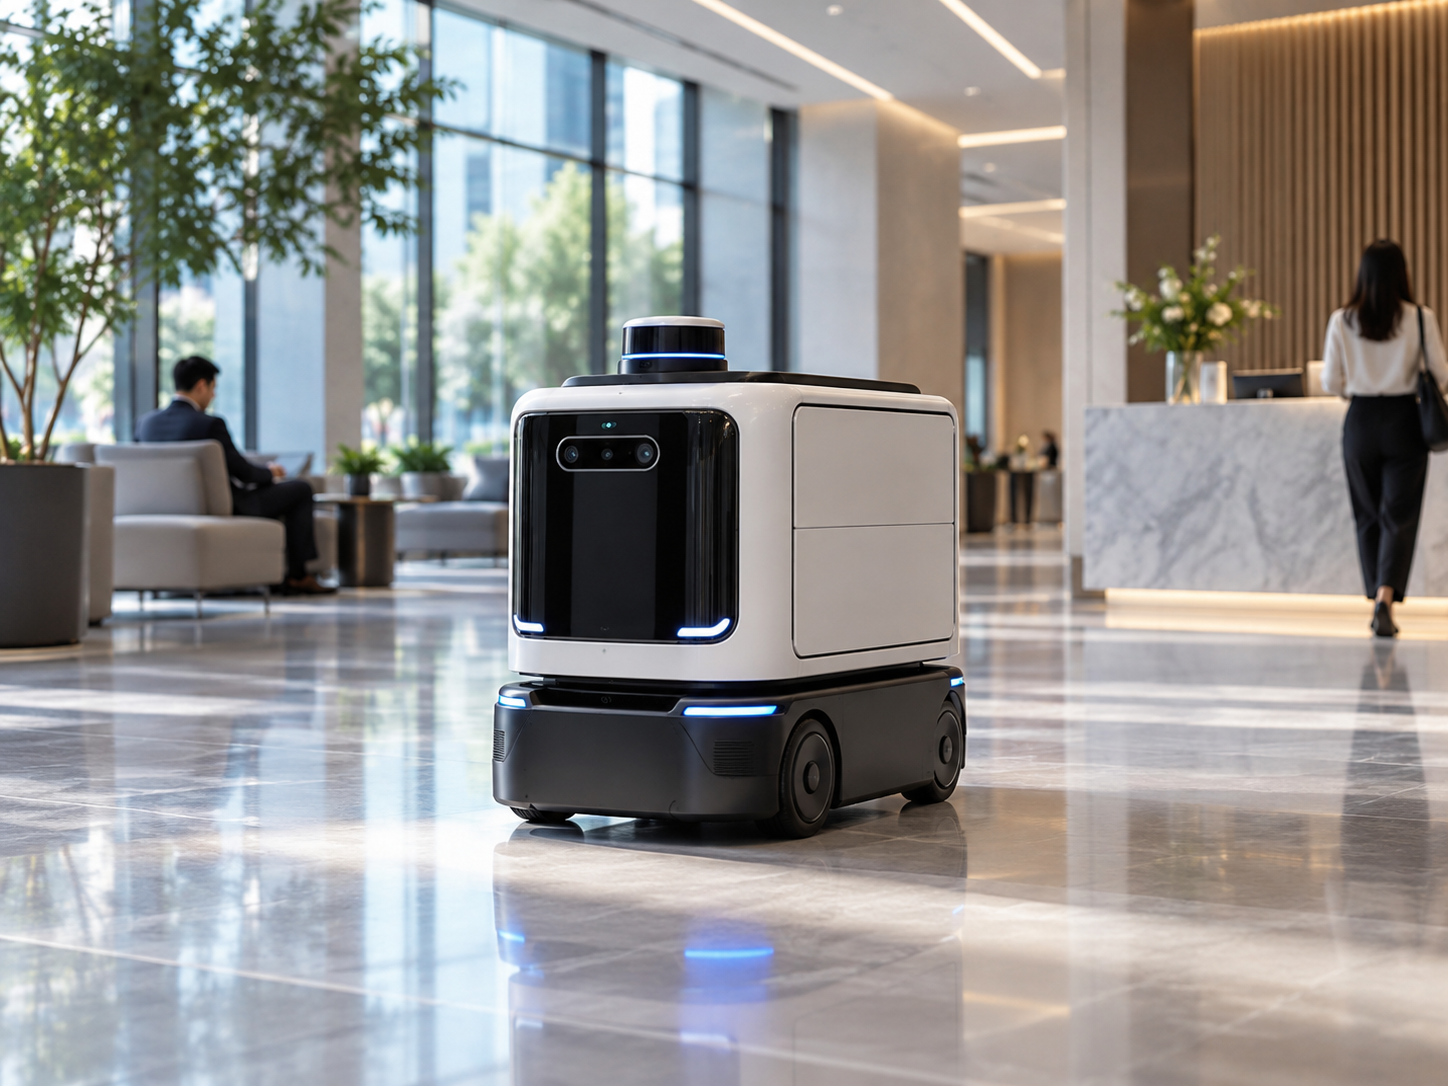
掃地機器人正常工作時會經過地毯、門檻與斜面,因此會有小角度的持續姿態變化。感測設計需區分「正常越障」與「翻覆 / 大角度卡住」。
當機器人被抬起、翻面或大角度卡住時,可透過姿態感測搭配輪速、懸崖感測器與馬達電流等資訊,提高系統對異常狀態的判斷。
若只需要確認是否進入大角度翻覆狀態,可評估固定角度傾斜開關;若需要導航姿態、坡度與精細運動資訊,則應由 IMU 等連續感測器負責。
適合確認是否進入大角度翻覆狀態,提供簡單明確的 ON / OFF 狀態判斷。
適用於導航姿態、坡度與精細運動資訊等連續量測需求。
將姿態與輪速、懸崖感測、馬達電流等資訊交叉確認,提高異常狀態判斷可靠度。
| 應用需求 | 建議方向 |
|---|---|
| 判斷大角度翻覆 | 固定角度傾斜感測 |
| 需要導航與坡度資訊 | IMU / 加速度計 |
| 降低誤判 | 姿態+輪速/懸崖/電流交叉判斷 |


提供機器人正常越障角度、翻覆條件與現有感測架構,OncQue 可協助評估傾斜感測角色。